ロボットの関節の中身 モーター・減速機・センサーの役割
ロボットの関節1つには、回すモーター、力に変える減速機、角度を測るエンコーダー、止めておくブレーキ、機種によってはトルクセンサーが入っています。安川電機などの公式資料をもとに、部品ごとの役割と用語、選び方の考え方を解説します。
結論
安川電機は、自社のサーボモーター(Σ-Xシリーズ)のエンコーダーの分解能を26bitとし、「360度の6700万分の1にあたる微小な角度が分かる」と説明しています。1 ロボットの関節には、こうして角度を測る部品のほかに、回す部品、力に変える部品、止めておく部品が入っています。
1つの関節は、モーター(回す)→減速機(回転を遅くして力に変える)→エンコーダー(角度を測る)→ブレーキ(電気が切れても止めておく)に分けて読めます。協働ロボットの一部は、関節ごとにトルクセンサー(関節にかかる力を測る部品)も持ちます。いずれも研究段階の技術ではなく、メーカーが製品として売っている部品です。
根拠
軸の数だけモーターと減速機がある
安川電機の解説では、産業用ロボットの腕(マニピュレータ)には一般に4〜7の回転軸があり、それぞれにサーボモーターと減速機がつながっています。サーボモーターには速度と回転位置を測るエンコーダーが付き、その値をコントローラーへ返して精度の高い動作につなげます。「6軸」の6は、組み込まれたサーボモーターの数と同じです。2
部品ごとの役割
| 部品 | 一言でいうと | なぜ必要か | 公式資料で確かめた例 |
|---|---|---|---|
| サーボモーター | 指令どおりに回す | 指令に合わせて腕を動かす | 安川電機2 |
| 減速機 | 回転を遅くし、力を大きくする | モーターの速い回転を、腕を動かせるトルクに変える | ハーモニック・ドライブ・システムズ3、ナブテスコ4 |
| エンコーダー | 回転の角度と速さを測る | 測った値を返して位置を合わせる | 安川電機1、多摩川精機5 |
| ブレーキ | 電気が来ていない間、止めておく | 停電や停止中に位置を保つ | 三木プーリ6、Universal Robots(e-Series の各関節)7 |
| トルクセンサー(一部の協働ロボット) | 関節にかかる力を測る | 触れたことを関節で直接知る | KUKA(LBR iiwa の7軸すべて)8 |
安川電機は、減速機から出るトルクは減速比に比例すると説明しています。2
減速機には主に2つの方式がある
ハーモニック・ドライブ・システムズの波動歯車装置は、3つの基本部品でできています。薄いカップ状の金属の歯車(フレクスプライン)を楕円形にたわませ、相手より歯数が2枚少ない分だけずらして回します。同社は、1段で1/30〜1/320の減速比を持つとしています。3
ナブテスコの精密減速機RVは、歯車による1段目と、クランク軸で歯車を偏心運動させる2段目を組み合わせます。同社は、同時にかみ合う歯が多いため、小型・軽量でも剛性が高く、過負荷に強いとしています。4
ブレーキとトルクセンサー
三木プーリの保持用ブレーキは、ばねの力で止め、コイルに電気を流すと電磁力がばねに勝って回れるようになります。同社はこの種のブレーキを、電気を流していない間の位置の保持や停電時の安全機構に使うものと説明しています。6 電気が切れたときに効く側に作られています。
Universal Robots の e-Series の保守マニュアルでは、各関節の中のブレーキに摩擦クラッチが付き、電源を使えない緊急時には腕を強く押して関節を動かせます。ブレーキは手で解除する作りではないとしています。7
KUKA は、協働ロボット LBR iiwa が7軸すべてに関節トルクセンサーを持ち、接触をすぐに検知して力と速度を下げると説明しています。軸ごとのトルクの精度は最大トルクの±2%です。8
編集部の見方:精度・剛性・回されやすさの綱引き
1つの関節の中では、3つの性質が引っ張り合っていると編集部は見ています。
1つ目は精度です。エンコーダーがモーターに付く場合2、減速比が大きいほど、腕の側の角度は計算上さらに細かく読めます。ただしモーターと腕の間には減速機があり、歯のすき間(バックラッシ)やたわみによるずれを、モーター側のエンコーダーは直接は見ません。安川電機が減速機の精度を腕の動作精度を左右する部品とし2、ハーモニック・ドライブ・システムズがバックラッシの小ささを特長に挙げる3のは、この区間が分解能だけでは埋まらないからだと考えられます。
2つ目は剛性(力がかかってもたわみにくい硬さ)、3つ目は腕の側から押したときの回されやすさ(バックドライブ性)です。減速比を大きくすると力は増えますが、外から押したときに関節は回りにくくなり、触れた手応えはモーターに届きにくくなります。関節のトルクセンサー8や、強い力で押すと滑るブレーキ7は、この「回される側」の振る舞いを部品で作り込んだ例と読めます。
重い物を速く正確に動かすのか、人のそばで触れたことに気づくのか。可搬質量や精度の数字に加えて関節の中身を見ると、ロボットの性格が見えてきます。
よくある質問
Q. 電源を切ると、ロボットは関節の角度を忘れますか?
エンコーダーの方式が関係します。多摩川精機の説明では、インクリメンタル方式はパルスの数を数えて回転量を知る方式で、アブソリュート方式は角度の絶対値を出し、マルチターン方式は1回転を超えた回転量も記憶します。5 保持用のブレーキは、電気が来ていない間に位置を保つ部品です。6 どの方式かは機種の仕様書で確かめます。
Q. 協働ロボットはどれも関節にトルクセンサーを持っていますか?
この記事で確かめたのは、KUKA の LBR iiwa が7軸すべてに持つことだけです。8 ほかの機種も同じ作りかは確かめていません。検討中の機種があれば、関節トルクセンサーの有無と接触の検知方法を仕様書で確かめてください。
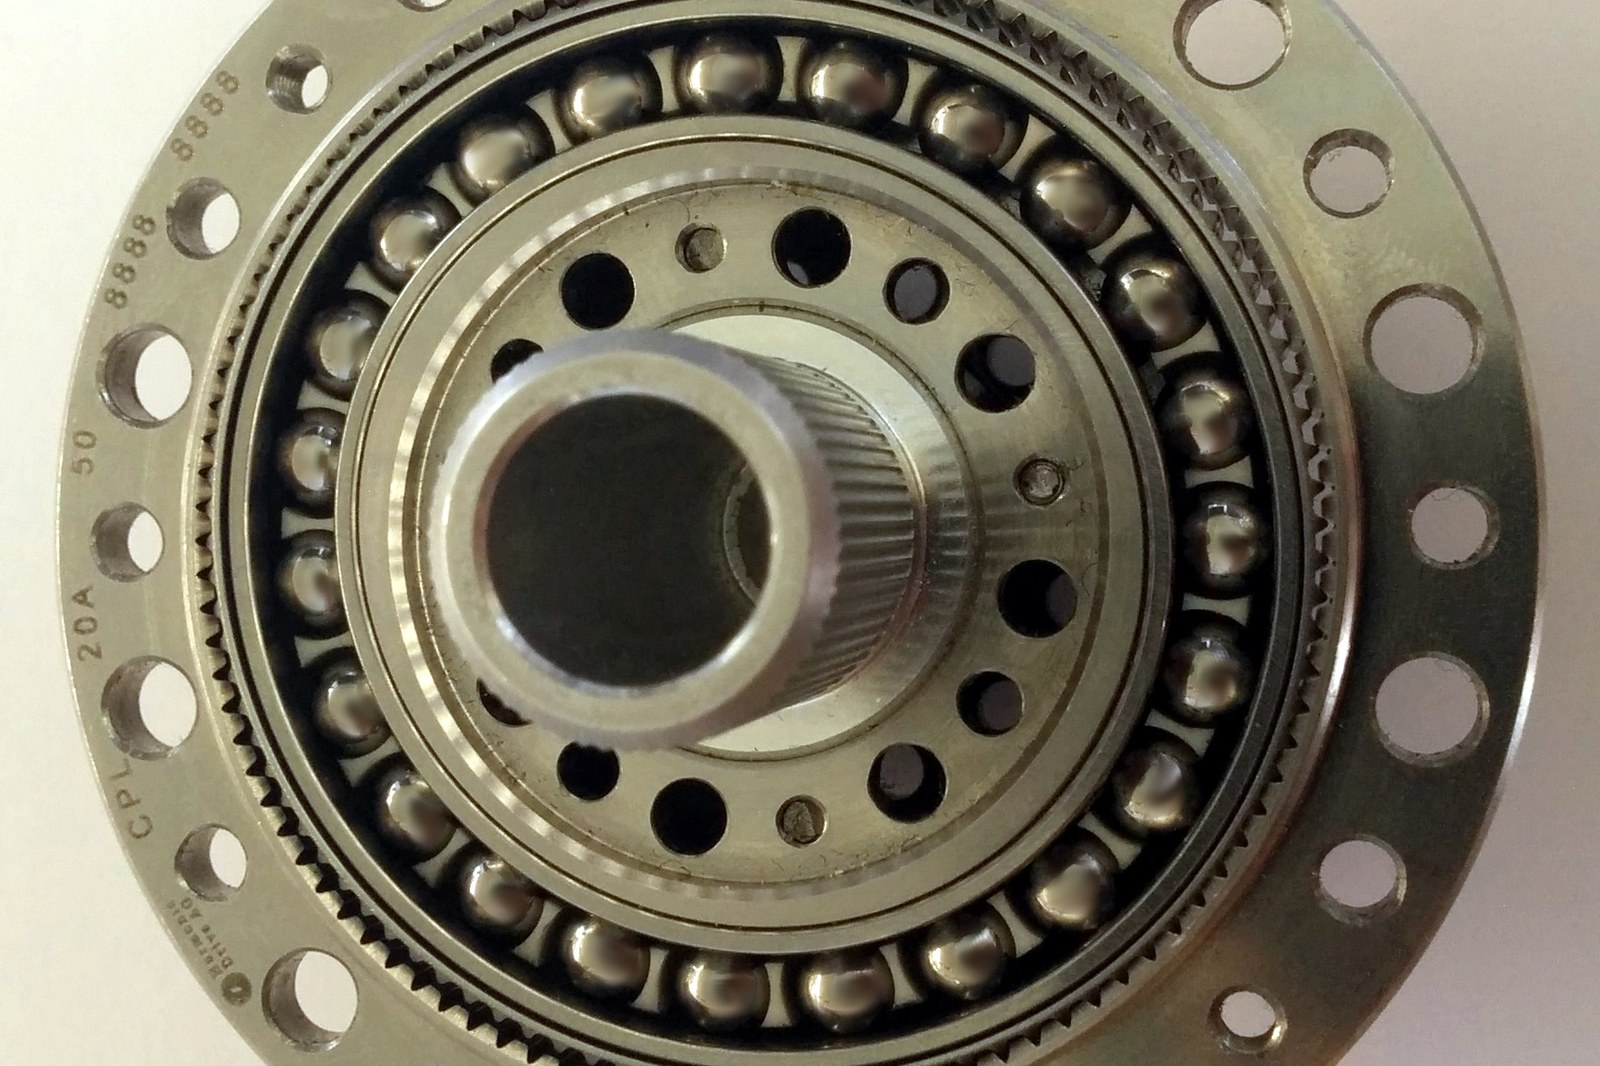
表紙写真: Twdragon(CC BY-SA 3.0 https://creativecommons.org/licenses/by-sa/3.0/ /https://commons.wikimedia.org/wiki/File:%D0%94%D0%B5%D1%82%D0%B0%D0%BB%D0%B8_%D0%B2%D0%BE%D0%BB%D0%BD%D0%BE%D0%B2%D1%8B%D1%85_%D0%BF%D0%B5%D1%80%D0%B5%D0%B4%D0%B0%D1%87.jpg 、幅1600pxに縮小)。写っているのは波動歯車減速機の部品(Commons の説明による)で、縁に細かい歯のある薄い金属の輪などです。メーカーや型式は分かりません。
出典
-
サーボモータを支える製品(安川電機、発行日の記載なし) https://www.yaskawa.co.jp/product/servomotor/glossary (2026-11-02 確認) ↩↩
-
産業用ロボットの種類と構造(安川電機、発行日の記載なし) https://www.yaskawa.co.jp/product/robotics/type (2026-11-02 確認) ↩↩↩↩↩
-
ハーモニックドライブ®を知る(ハーモニック・ドライブ・システムズ、発行日の記載なし) https://www.hds.co.jp/products/hd_theory/ (2026-11-02 確認) ↩↩↩
-
RV紹介(ナブテスコ 精機カンパニー、発行日の記載なし) https://precision.nabtesco.com/ja/products/introduction/ (2026-11-02 確認) ↩↩
-
ロータリーエンコーダ(多摩川精機、発行日の記載なし) https://www.tamagawa-seiki.co.jp/products/rotaryencoder/ (2026-11-02 確認) ↩↩
-
無励磁作動形ブレーキ 保持用モデル(三木プーリ、発行日の記載なし) https://www.mikipulley.co.jp/jp/electromagnetic-clutches-brakes/offbrakes/holding (2026-11-02 確認) ↩↩↩
-
Movement Without Drive Power(Universal Robots、e-Series 保守マニュアル、発行日の記載なし) https://www.universal-robots.com/manuals/EN/HTML/SW10_15/Content/prod-serv-man/E-series/serv-man-title-no-drive-pwr.htm (2026-11-02 確認) ↩↩↩
-
LBR iiwa(KUKA、発行日の記載なし) https://www.kuka.com/en-de/products/robotics-systems/industrial-robots/lbr-iiwa (2026-11-02 確認) ↩↩↩↩